
In Stock · Ships in 2–3 Days
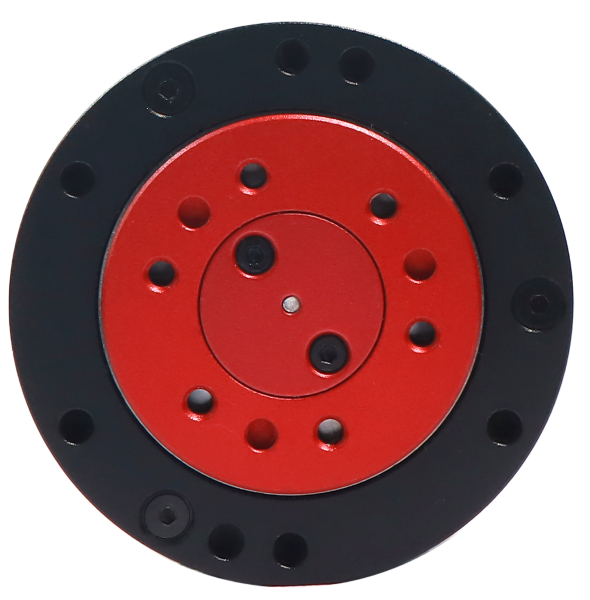
RMD-X4-P12.5-10
Compact precision planetary actuator.
Best-fit applications
Pan/tiltLight wheel driveSmall fast joints
Key Specifications
Rated Torque
4 N.m
Rated Speed
238 RPM
Weight
0.33 Kg
Communication
CAN BUS / EtherCAT
Technical Parameters
Detailed actuator specifications and performance data.
Parameter
Value
Product Number
rmd-x4-p12-5-10
Actuator Full Name
RMD-X4-P12.5-10
Encoder Type
Dual Encoder
Communication
CAN BUS / EtherCAT
Brake
N (without brake)
Gear Ratio
12.5
Input Voltage
24 V
No Load Speed
317 RPM
No Load Current
1 A
Rated Speed
238 RPM
Rated Torque
4 N.m
Rated Power
100 W
Rated Current
7.8 A
Peak Torque
10 N.m
Peak Current
19.5 A
Motor Back-EMF Constant
6 Vdc/Krpm
Module Torque Constant
0.8 N.m/A
Motor Phase Resistance
0.32 Ω
Motor Phase Inductance
0.14 mH
Pole Pair
13
3 Phase Connection
Y
Backlash
10 Arcmin
Inertia
0.25 Kg.cm²
Repeat Position Accuracy
<0.01 Degree
Weight
0.33 Kg
Insulation Grade
F
Stall Torque Data
Torque vs temperature rise, stall time, and phase current.
Torque
Temperature Rise
Stall Time
Phase Current
5.2 N.m
41 C
10 sec
7.8 Arms
6 N.m
16 C
8 sec
9.1 Arms
7.2 N.m
26 C
5 sec
11 Arms
8 N.m
30 C
3 sec
12.1 Arms
Torque
5.2 N.m
Temp Rise
41 C
Stall Time
10 sec
Phase Current
7.8 Arms
Torque
6 N.m
Temp Rise
16 C
Stall Time
8 sec
Phase Current
9.1 Arms
Torque
7.2 N.m
Temp Rise
26 C
Stall Time
5 sec
Phase Current
11 Arms
Torque
8 N.m
Temp Rise
30 C
Stall Time
3 sec
Phase Current
12.1 Arms